从工具到延伸肢体:上肢智能假肢的近期技术进展
近年上肢假肢研发重心,从单纯实现抓握动作,转向构建“运动-感知”闭环,结合神经外科、柔性传感与AI解码技术,大幅提升日常使用的自然度,相关成果持续发表于神经工程、假肢方向期刊。
1. 神经接口方案迭代,提升信号稳定性
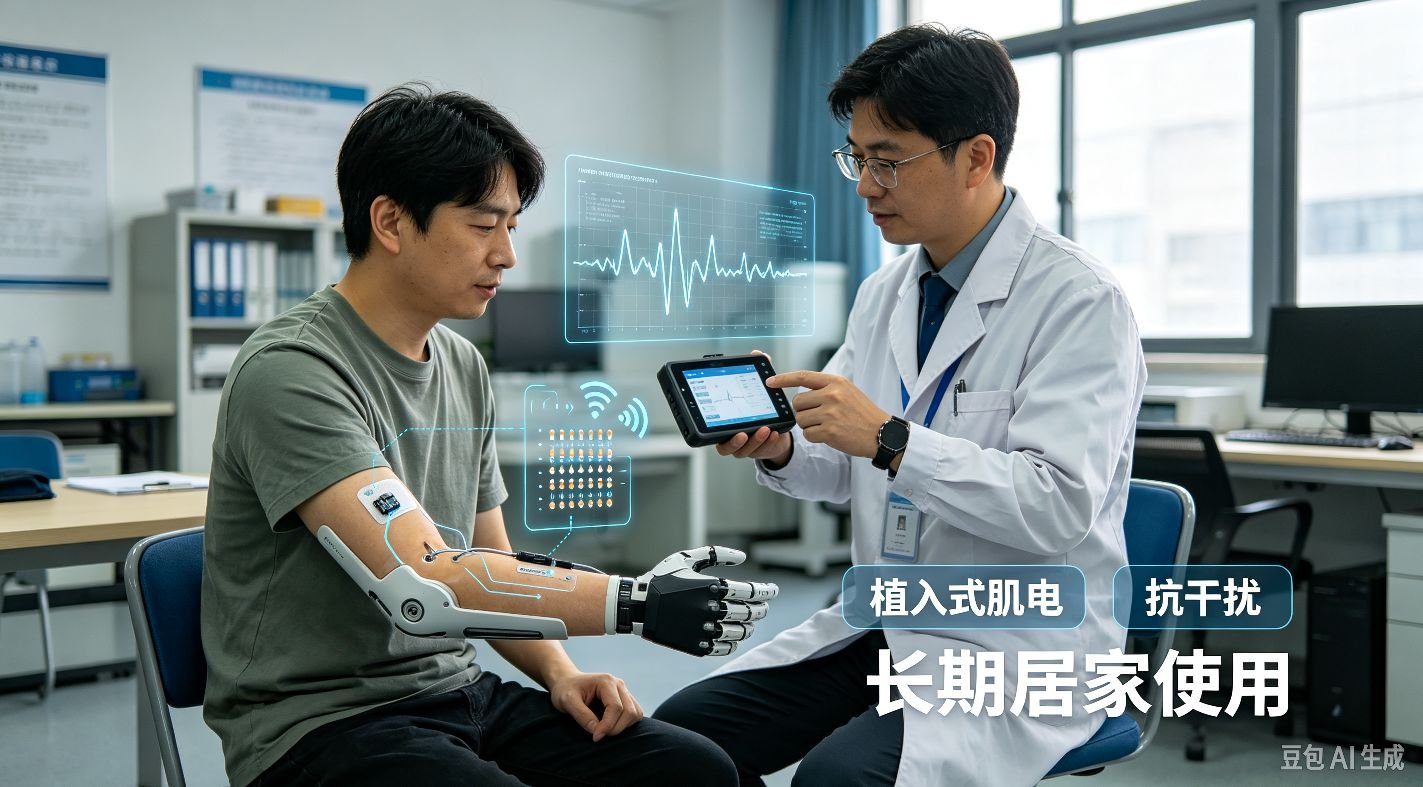
靶向肌肉神经重支配(TMR)、靶向感觉神经支配(TSR)仍是临床主流方案,将残端闲置神经转位至靶肌,产生清晰肌电信号。皮下微创植入式肌电采集装置进入早期人体试验,相比体表电极,信号抗干扰能力更强,不需要频繁调整电极贴位,手术创伤远低于颅内植入方案,适合长期居家使用。
2. 多模态触觉反馈,重建感知闭环
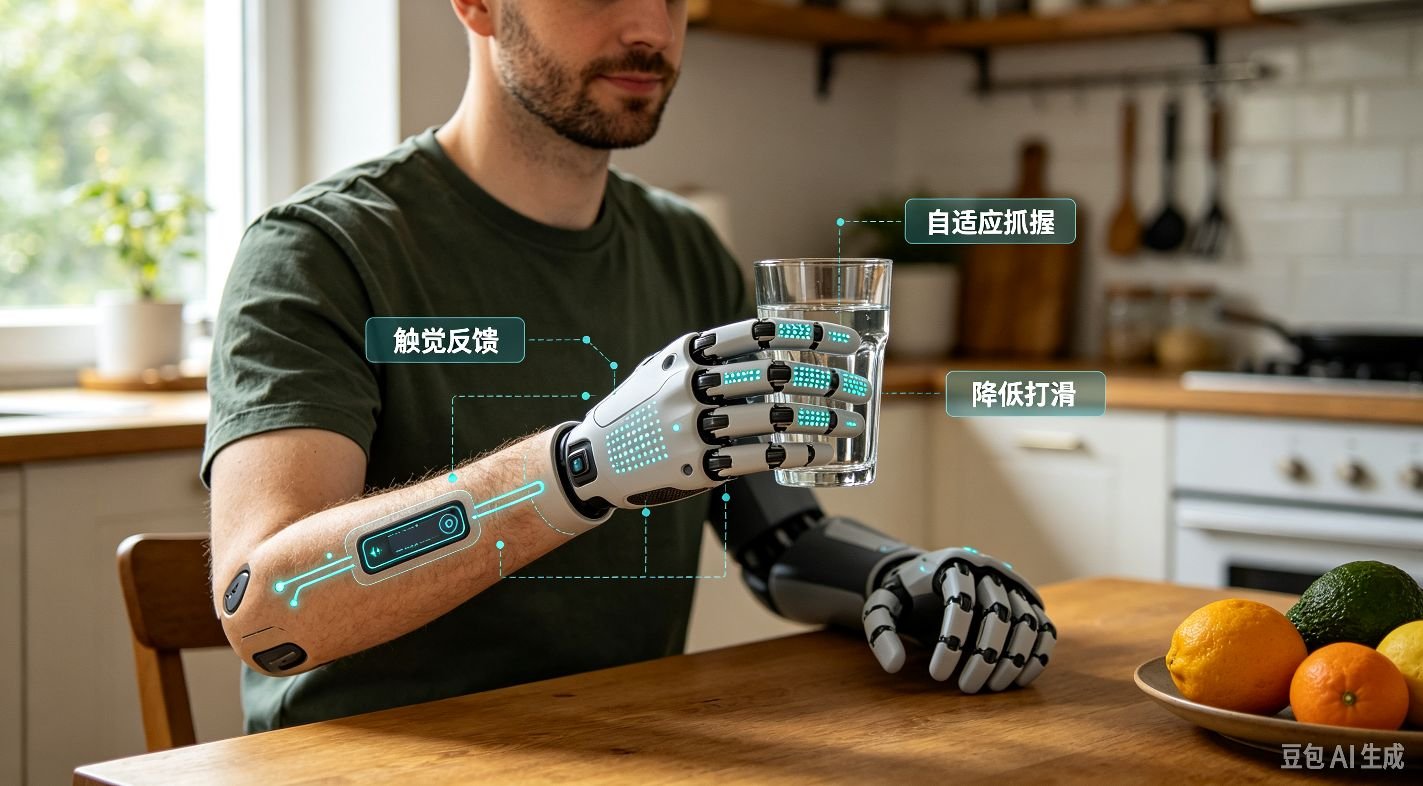
新一代假肢手内置分布式压力、纹理传感器,通过振动刺激、经皮电刺激向残肢传递握力信息。基于机器学习的控制器融合肌电、关节角度、触觉信号,自适应调节抓握力度,降低打滑风险,在持杯、翻书、使用工具等精细任务中表现优于传统固定模式控制。
3. 轻量化模块化设计,兼顾功能与续航
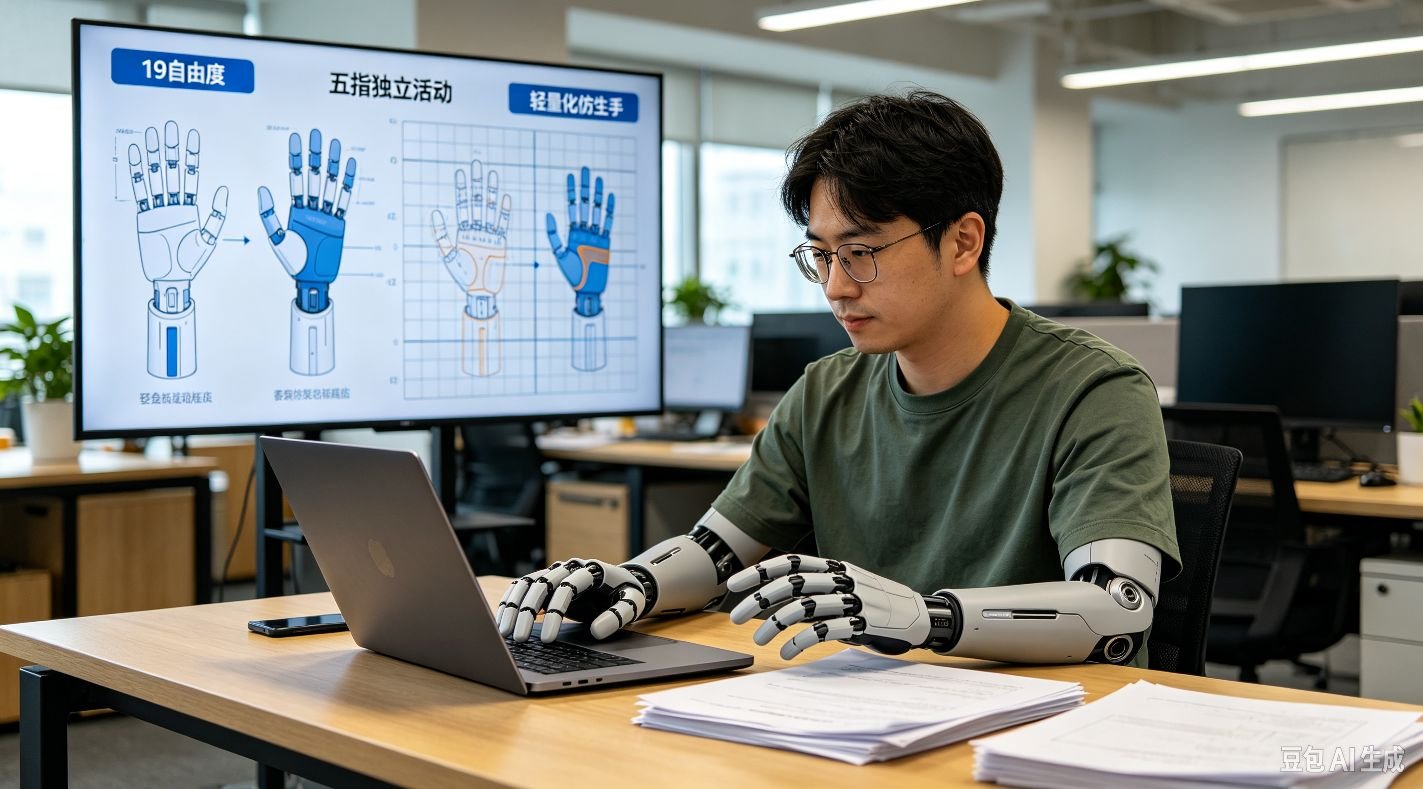
19自由度轻质仿生手等原型持续优化,在保证五指独立活动、多姿态抓握能力的前提下控制自重;模块化手指支持快速单独更换维修,降低后期维护成本。3D打印定制基座配合热塑衬套,可快速适配不同残肢形态,推动高性能假肢普惠化。
4. 现存局限与发展方向
目前仍存在续航短、复杂环境下解码漂移、成本高昂等问题。未来重点方向是进一步缩小接口体积、简化手术流程,结合大脑可塑性康复训练,让假肢真正融入身体感知,而不只是辅助工具。
本文科普内容与图片均由豆包AI(2025年10月26日生成)提供支持