假肢关节里的"微型驱动器":智能膝踝如何学会上下楼
传统假肢关节多为被动结构,靠液压或气压阻尼减缓摆动,使用者只能"跌着走"。今天的智能假肢关节,本质是一个集成电机、传感器与微处理器的小型机器人:它既要输出与原生关节相当的力矩,又要在不同路面间无缝切换。
一、从"阻尼缓冲"到"主动发力"
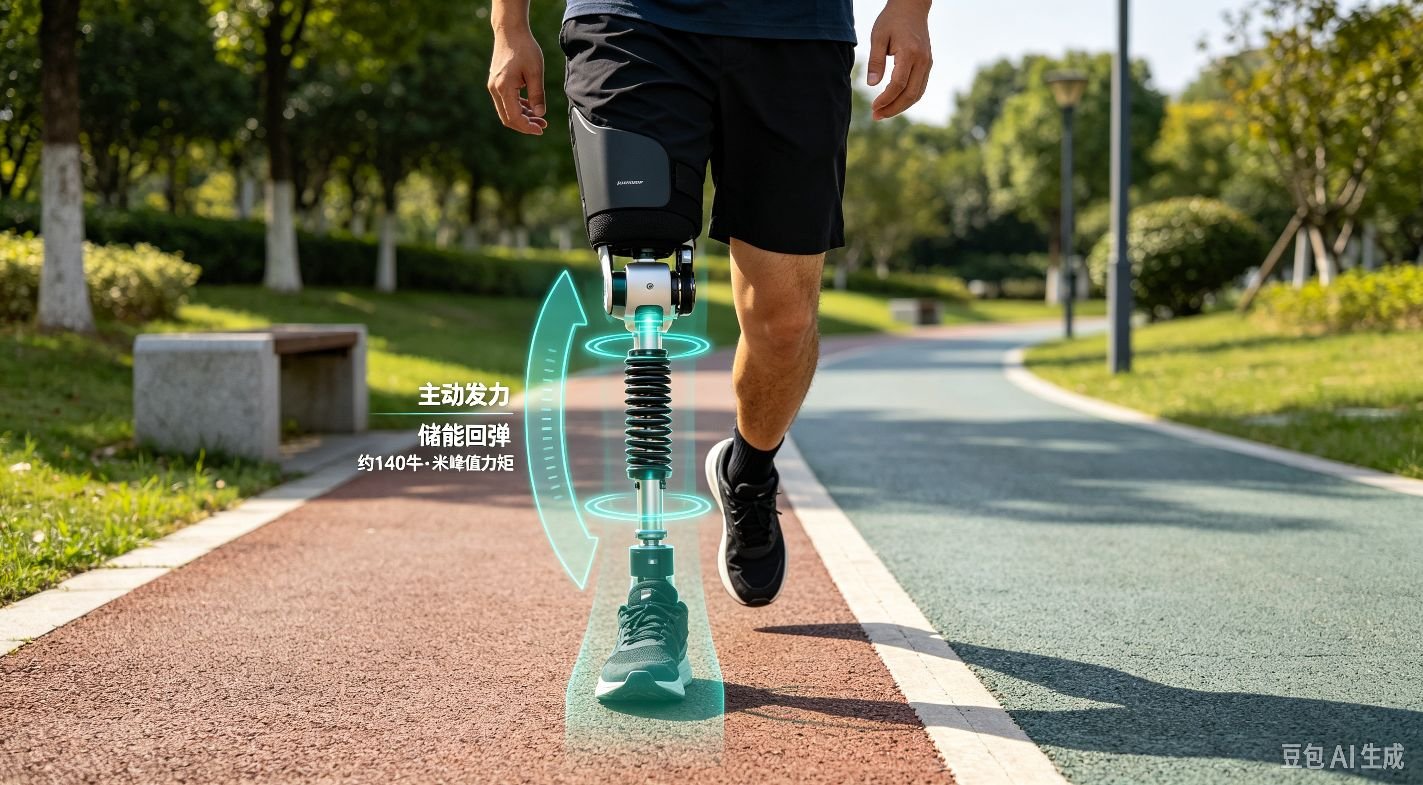
正常行走时,踝关节在蹬地阶段需要约130牛·米的跖屈力矩,才能把身体推向前方。新一代动力踝足采用摆线针轮减速加碳纤维串联弹性弹簧,模仿肌腱的储能与回弹,可在低剖面下达到约140牛·米峰值力矩,覆盖快步行走需求 。混合主被动膝关节则用无刷直流电机同时调节液压阻尼并提供主动驱动力矩,配合足底力、残肢运动与IMU姿态传感闭环控制 。
二、统一控制器:不必先"认出"路面
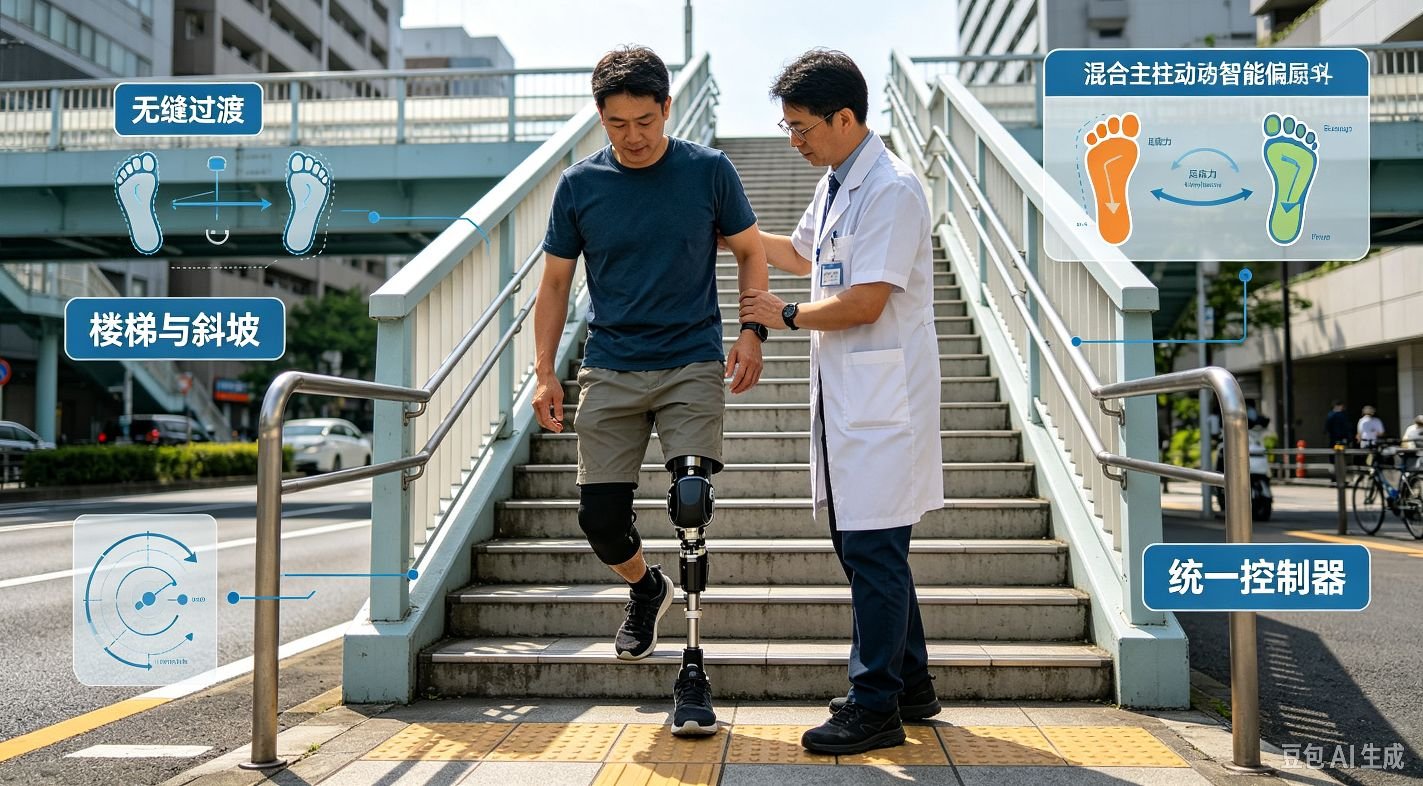
早期智能关节需要预先识别"平路/楼梯/斜坡"再切换模式,过渡生硬。最新统一控制器让动力膝—踝在同一套框架下完成平地、斜面、不平整地面、上下楼梯与坐站,并在动作间无缝过渡,无需显式测量环境或分类意图任务 。商用旗舰如奥托博克Genium X4则把仿生步态系统升级到3.0,配合惯性测量单元实现约99%仿生率 。
三、神经连续控制:力矩随意图实时调
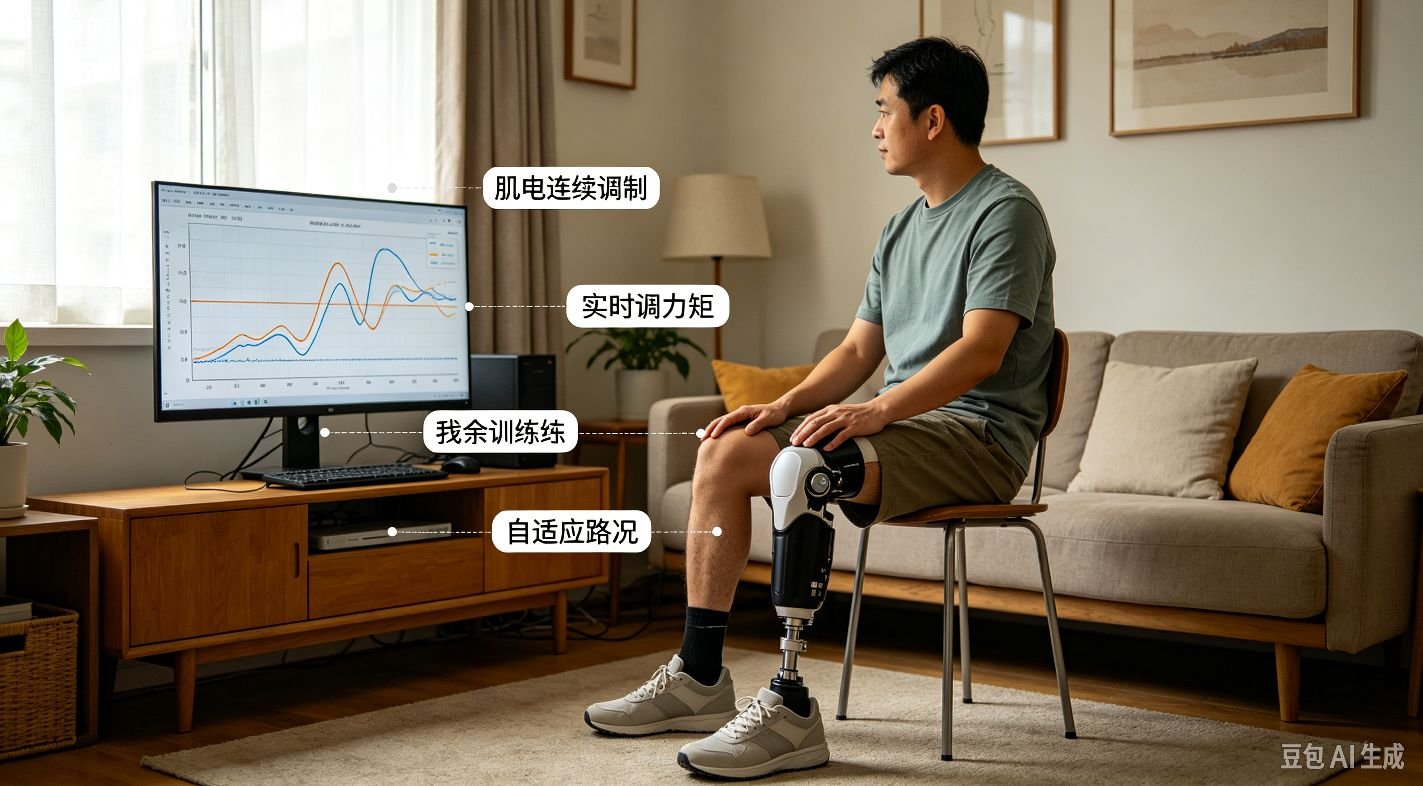
更前沿的路线是用残肢表面肌电信号,在整个步态周期连续调制踝背屈与跖屈力矩,而不是预设开关。对7名小腿截肢者的试验显示,仅把残余肌肉感觉传入恢复到生理值约18%,峰值步行速度即可提升41%,并能自适应真实路况 。2025年MIT发表于《科学》的仿生膝进一步把关节与肌肉、骨组织直接整合,使用者感觉它更像身体的一部分。
四、理性看待现实约束
动力关节的电池续航、整机重量、长期可靠性与费用仍是瓶颈,实验室成果走向大规模临床仍需时间。
本文科普内容与图片均由豆包AI(2026年10月19日生成)提供支持